风力发电机组控制技术 原理、策略与前沿发展
引言
风力发电作为全球增长最快的可再生能源技术之一,其核心在于将风能高效、可靠地转化为电能。风力发电机组(Wind Turbine Generator System, WTGS)的运行环境复杂多变,风速的随机性、湍流、阵风以及电网扰动等因素,都对机组的控制提出了严苛要求。控制技术被誉为风力发电机组的“大脑”,直接决定了机组的安全性、发电效率、载荷水平与寿命。从定桨距失速调节到先进的非线性与智能控制,风力发电机组控制技术经历了数十年的演进。本文将系统梳理风力发电机组的基本结构、控制目标、主流控制策略、关键子系统控制以及未来发展趋势。
一、风力发电机组的基本结构与控制目标
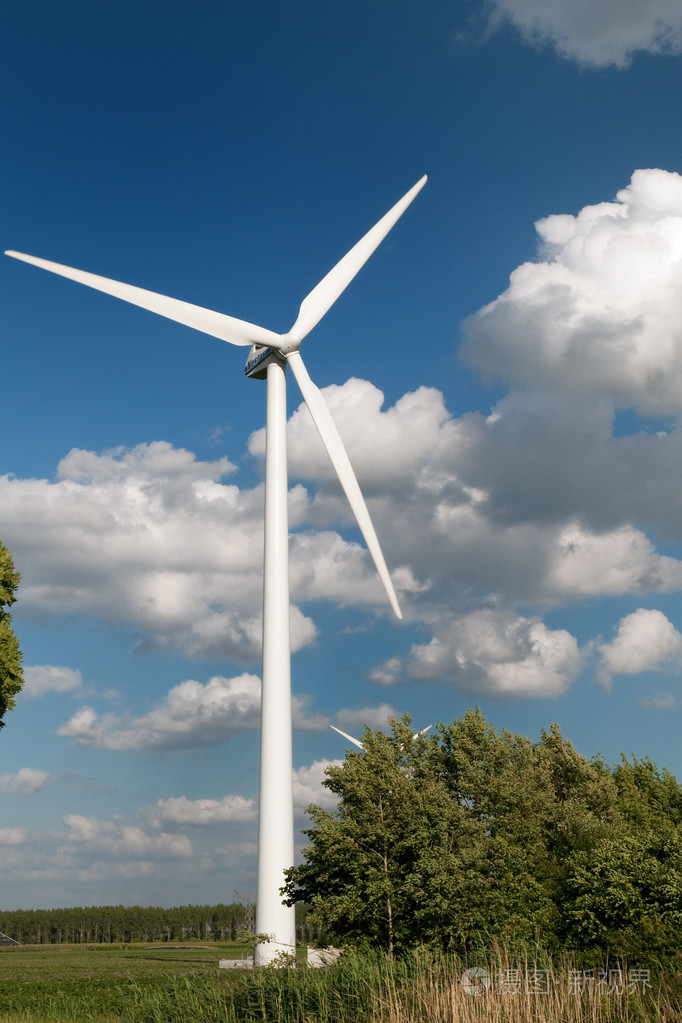
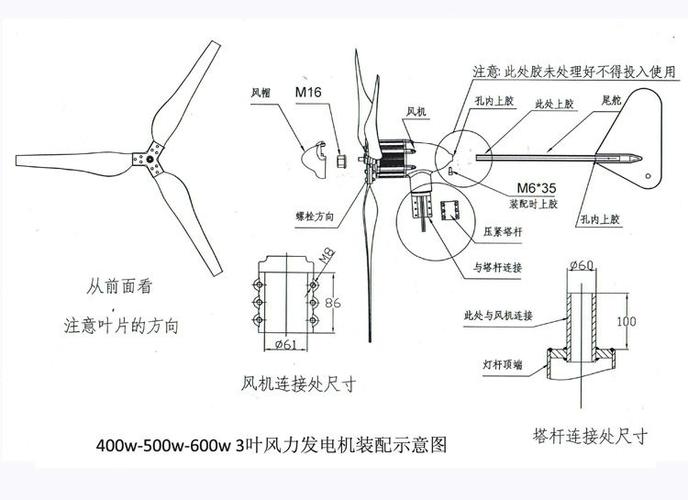
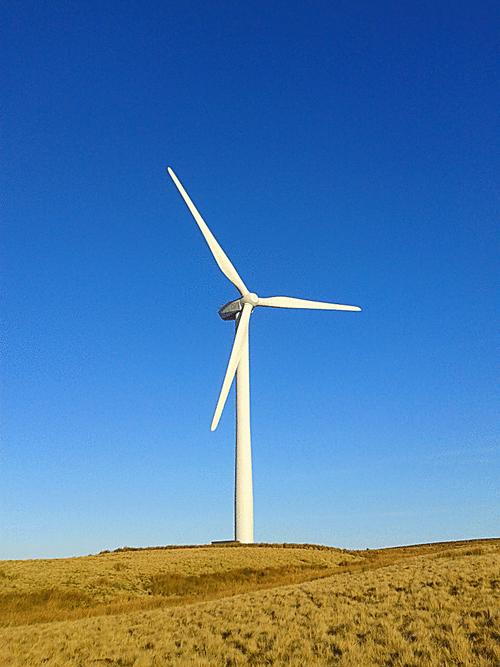
大型并网风力发电机组通常采用水平轴、上风向、三叶片结构,主要由风轮(叶片和轮毂)、传动系统(主轴、齿轮箱)、发电机、变流器、塔架、偏航系统与变桨系统组成。根据发电机类型,可分为定速恒频机组和变速恒频机组;后者已成为主流,尤其是双馈感应发电机(DFIG)和永磁同步发电机(PMSG)配合全功率变流器的方案。
风力发电机组的控制目标可归纳为四点:
- 最大化风能捕获:在额定风速以下,通过变速运行使风轮保持最佳叶尖速比,获得最大功率系数。
- 限制功率与转速:在额定风速以上,通过变桨控制将功率和转速限制在设计值以内,保护机组结构。
- 降低机械载荷:通过独立变桨、主动阻尼控制等手段,减小塔架、叶片和传动链的疲劳与极限载荷。
- 保证电能质量与电网兼容性:满足并网导则对有功/无功控制、故障穿越、谐波抑制等要求。
二、风力发电机组的运行区域与基本控制策略
根据风速变化,风力发电机组的运行通常划分为四个区域:
- 区域I:风速低于切入风速,机组停机。
- 区域II:风速介于切入与额定之间,采用最大功率点跟踪(MPPT)控制,追求最大风能利用系数。
- 区域III:风速介于额定与切出之间,采用恒功率/恒转速控制,通过变桨限制气动功率。
- 区域IV:风速超过切出风速,安全停机。
在区域II,常见的MPPT方法有叶尖速比法、功率信号反馈法和扰动观测法。叶尖速比法需要精确风速,实际中多采用基于发电机转矩的间接方法:根据转速查表得到最优转矩给定,使机组沿最优功率曲线运行。
在区域III,变桨控制是核心。通常采用PI(比例-积分)控制器,以转速误差为输入,输出桨距角指令。为补偿风速的随机扰动,还会引入转矩控制配合,形成“转矩-桨距”联合控制。
三、关键子系统控制技术
1. 变桨距控制
变桨系统通过液压或电动执行机构改变叶片桨距角。统一变桨是最基础的形式,而独立变桨控制(IPC)对每个叶片单独调节,可有效降低叶片和塔架的不平衡载荷。现代大型机组普遍采用独立变桨,结合方位角测量和载荷反馈,实现循环桨距控制。
2. 发电机转矩控制
在变速恒频机组中,发电机转矩可通过变流器快速调节。转矩控制不仅影响转速和功率,还参与传动链阻尼。例如,在双馈机组中,通过定子磁链定向矢量控制实现有功、无功解耦;在永磁直驱机组中,采用零d轴电流控制或最大转矩电流比控制。
3. 偏航控制
偏航系统使风轮对准风向,以捕获最大风能。控制策略包括风向标信号滤波、偏航死区设定以及偏航电机启停逻辑。为了减少偏航载荷,现代机组还会考虑基于风向预测的主动偏航和偏航阻尼控制。
4. 传动链与塔架阻尼控制
传动链的扭振和塔架的弯曲振动是影响机组寿命的重要因素。通过在转矩指令中叠加阻尼分量(如带通滤波后的转速差反馈),可有效抑制传动链振荡。类似地,在桨距指令中引入塔架加速度反馈,可增加塔架阻尼比,减小前后向振动。
四、先进控制策略
随着风机大型化、海上化以及电网要求提高,传统PID控制已难以满足多目标、非线性与不确定性需求。以下先进策略得到广泛研究与应用:
- 增益调度控制:根据风速或桨距角在线调整PI增益,适应不同工况下的动态特性。
- 模型预测控制(MPC):利用机组模型预测未来状态,在线求解优化问题,同时处理约束和多目标。MPC在变桨和转矩协调控制中展现出优势,但计算量大。
- LQG与H∞鲁棒控制:针对风速湍流和模型不确定性,设计鲁棒控制器,保证稳定性和性能。
- 自适应控制:在线辨识系统参数或风速特性,自适应调整控制律,适用于时变工况。
- 滑模变结构控制:对参数摄动和外部扰动具有强鲁棒性,但需注意抖振抑制。
- 智能控制:模糊逻辑、神经网络和强化学习被用于MPPT、变桨和偏航控制。例如,基于强化学习的变桨控制可以在未知风速模型下学习最优策略。
- 数据驱动与数字孪生:利用运行数据训练代理模型,结合数字孪生实现状态监测、故障预测与健康管理,进一步优化控制参数。
五、并网与电网支撑控制
现代风力发电机组不仅需要输出电能,还需具备电网支撑功能,如:
- 有功频率响应:通过释放转子动能或减载运行参与一次调频。
- 无功电压控制:利用变流器快速调节无功功率,维持并网点电压。
- 故障穿越:在电网电压跌落时,通过Crowbar电路、Chopper电路或无功注入,保证机组不脱网。
这些功能依赖于变流器控制与整机协调控制策略的紧密配合。
六、挑战与未来趋势
风力发电机组控制技术仍面临诸多挑战:风速预测精度有限、大型柔性叶片与高塔架的多柔体耦合、海上恶劣环境下的可靠性、以及大规模风电场尾流效应带来的协同控制问题。
未来发展方向包括:
1. 风电场级协同控制:通过偏航协同、功率分配和尾流转向,提升整场发电量。
2. 基于人工智能的自主控制:利用深度强化学习和边缘计算,实现在线优化与故障自愈。
3. 数字孪生与虚拟测试:加速控制算法验证,降低现场调试风险。
4. 一体化与轻量化控制硬件:集成驱动与控制,提高可靠性和响应速度。
5. 标准化与开放性: 推动控制接口标准化,促进多品牌设备协同。
##
风力发电机组控制技术是风能高效利用的关键。从基本MPPT到独立变桨,再到模型预测与人工智能,控制策略的演进持续推动着机组单机容量增大、度电成本下降和电网适应性提升。随着风电机组向大型化、深海化与智能化迈进,控制技术将扮演更加核心的角色,为全球能源转型提供坚实支撑。
如若转载,请注明出处:http://www.feitejt.com/product/31.html
更新时间:2026-09-13 01:09:58